AUTOMATIC CONTROL SYSTEM FOR MUNG BEAN PACKAGING
Abstract
Abstract: Uzbekistan is one of the world's leading exporters of mung bean (Vigna radiata L.). However, the product is primarily exported in 25–50 kg sacks; regarding retail packaging, issues such as the accuracy and productivity of gravimetric dosers, as well as losses due to overfilling, remain significant challenges. A developed multi-loop adaptive automatic control system (AACS)—integrating the feeder, mass-based dosing, cycle-to-cycle adaptation, and packaging machine loops—is implemented on existing dosers solely through software; this enables the management of the accuracy-speed-overfill relationship based on economic criteria.
Keywords
Keywords: mung bean; gravimetric dosing; multi-loop control; adaptive cutoff point; in-flight mass; Bayesian estimation; cycle-to-cycle control; OIML R 87; packaging machine; SIMC.
MOSH QADOQLASH AVTOMATIK BOSHQARUV TIZIMI
Djurayev Sherzod. S, Fayzullayev Lutfiddin.F
Namangan Davlat Texnika Universiteti, Namangan, O‘zbekiston; f.lutfiddin.98@gmanil.com
Dukkakli ekinlar orasida mosh (Vigna radiata L.) O‘zbekiston uchun strategik eksport mahsulotiga aylandi. Statistika agentligi ma’lumotlariga ko‘ra, 2022-yilning sakkiz oyida 23 ta davlatga 59,0 ming tonna mosh (45 mln AQSh dollari) eksport qilingan, ularning 47,9 ming tonnasi Xitoyga to‘g‘ri kelgan [1]. 2024-yilning yanvar–noyabr oylarida eksport hajmi 106,6 ming tonnaga, qiymati 85,5 mln dollarga yetdi [2], 2025-yilning birinchi yarmida esa 32,86 ming tonna mosh 30,0 mln dollarga sotildi (o‘rtacha narx 0,91 USD/kg) [3]. AQSh Qishloq xo‘jaligi departamenti hisobotiga ko‘ra, O‘zbekiston Xitoyning mosh importida Myanmadan keyingi ikkinchi yetkazib beruvchidir (2023/24 marketing yilida 121,4 ming t) [4].
Shu bilan birga, eksportning asosiy qismi 25 kg va 50 kg lik polipropilen qoplarda, qo‘shilgan qiymati past bo‘lgan xomashyo sifatida amalga oshiriladi. Chakana (0,5–5 kg) qadoqlashga o‘tish mahsulot qiymatini oshiradi, biroq u qonuniy metrologiya talablariga qat’iy rioya qilishni talab qiladi. OIML R 87:2016 xalqaro tavsiyasiga ko‘ra, nominal miqdori  = 500–1000 g bo‘lgan qadoqlar uchun yo‘l qo‘yiladigan kamomad
 = 15 g ni tashkil etadi; partiyadagi o‘rtacha miqdor
 dan kam bo‘lmasligi,
 dan katta kamomadli (T1) qadoqlar ulushi 2,5 % dan oshmasligi va
 dan katta kamomadli (T2) qadoq bo‘lmasligi kerak [5]. Ishlab chiqaruvchi bu talablarni bajarish uchun maqsadli massani nominaldan yuqori o‘rnatadi. Natijada har bir paketda «ortiqcha to‘ldirish» paydo bo‘ladi: 1 kg lik paketdagi atigi 3–5 g ortiqcha massa yiliga bitta liniyada o‘nlab tonna mahsulotni bepul berib yuborish demakdir.
Gravimetrik dozatorlarda aniqlikni cheklovchi asosiy omil kesish (ta’minlagichni to‘xtatish) momentidagi noaniqlikdir. Kesish buyrug‘i berilgan paytda ta’minlagich bilan tortish bunkeri orasida havoda bo‘lgan don ustuni, ta’minlagichning inertsiyasi va o‘lchov filtrining kechikishi hisobiga bunkerga qo‘shimcha massa tushadi. Sanoat kontrollerlarida bu massa «preakt» yoki «havodagi massa» deb ataluvchi o‘zgarmas kattalik bilan kompensatsiya qilinadi va oxirgi bir necha sikl xatosi bo‘yicha o‘rtacha korreksiya qilinadi. Ammo 2-bo‘limda ko‘rsatilganidek, havodagi massa aslida kesish paytidagi oqimga proporsional va uning koeffitsiyenti don namligi, partiyasi, bunker sathi va tushish balandligiga bog‘liq ravishda o‘zgaradi. Bundan tashqari, nozik oqim tezligi, maqsadli massa va qadoqlash mashinasining harorat rejimlari odatda bir-biridan mustaqil, tajribaga asoslanib sozlanadi.
Maqsad – mosh donini dozalab qadoqlash jarayoni uchun ta’minlagich, massa bo‘yicha dozalash, sikldan-siklga (R2R) moslashuv va qadoqlash mashinasi konturlarini yagona iqtisodiy mezon asosida muvofiqlashtiruvchi ko‘p konturli adaptiv boshqaruv tizimini (AKKB) nazariy asoslash, ishlab chiqish va imitatsion modelda baholash.
Adabiyotlar tahlili. Donador oziq-ovqat mahsulotlarini qadoqlashda yuqori tezlik va aniqlikka erishishning keng tarqalgan yo‘li ko‘p kallakli kombinatsion tarozilardir. Keraita va Kim [6] 8 kallakli tarozi uchun bit-operatsiyalarga asoslangan kombinatsiya qidiruv algoritmini taklif qilib, eng yaxshi natijalar 3–4 bunker kombinatsiyasida va kanallar bo‘yicha notekis ta’minlashda olinishini ko‘rsatgan. Karuno va hamkorlari [7] ikki qavatli tizim uchun paket massasi va mahsulotning bunkerda turish vaqtini birgalikda hisobga oluvchi ikki mezonli masalani dinamik dasturlash bilan  murakkablikda yechgan. Del Castillo va boshqalar [8] tartib statistikalari yordamida bunkerlarning maqsadli massalarini optimal tanlash usulini ishlab chiqqan. So‘nggi yillarda García-Jiménez va hamkorlari ikki qavatli vertikal va diagonal tizimlar uchun ikki mezonli [9] va ikki darajali (lider–izdosh) [10] optimallashtirish modellarini taklif etdi; Pulido-Rojano va boshqalar [11] bo‘linmaydigan mahsulotlar uchun maxsus algoritm ishlab chiqdi. Klassik ish [12] ko‘p tortish orqali dispersiyani kamaytirish imkoniyatini statistik jihatdan asoslagan, [13] esa jarayonni modifikatsiyalangan nazorat kartasi bilan monitoring qilishni taklif etgan.
Dinamik tortish va signalga ishlov berish Tenzodatchik – bunker tizimi kam so‘nuvchi ikkinchi tartibli dinamik tizim bo‘lib, uning chiqish signali tebranishlar va zarba shovqini bilan buzilgan. Niedźwiecki va hamkorlari [14] konveyerli nazorat tarozilarida davriy va past chastotali buzilishlarni adaptiv oldindan filtrlash orqali identifikatsiyaga asoslangan dinamik tortishni takomillashtirgan. Richiedei [15] tenzodatchikning kam so‘nuvchi qutblarini kompensatsiya qiluvchi adaptiv «shaper» filtrlarni taklif etib, o‘rnashish vaqtini keskin qisqartirgan. Liu va boshqalar [16] vevlet asosida shovqinni pasaytirish va metaevristik bilan sozlanadigan identifikatsiyani birlashtirgan. Eng so‘nggi ishlardan birida Wang va hamkorlari [17] yuqori tezlikli to‘ldirish liniyasida havo oqimi ta’sirini ajratib olish va Allan dispersiyasi asosida tebranishni so‘ndirish orqali har bir flakon uchun ≈ 38 ms da o‘lchashga erishgan.
Donador materiallarni ta’minlagichlar Uzluksiz farmatsevtik ishlab chiqarishda massa yo‘qotish (LIW) ta’minlagichlari chuqur o‘rganilgan: Engisch va Muzzio [18] bunkerni qayta to‘ldirish paytidagi oqim chetlanishlarini miqdoriy baholab, bunker sathi asosiy boshqariladigan omil ekanini ko‘rsatgan; Bekaert va boshqalar [19] 12 ta materialning uzoq muddatli oquvchanligini, De Souter va hamkorlari [20] ikki vintli ta’minlagichdagi oqim tuzilishini o‘rgangan; Li va boshqalar [21] hamda Blackshields va Crean [22] ta’minlagich ish rejimlarini tahlil qilgan. Vibratsion ta’minlagichlar bo‘yicha Kavaliauskas va Šajev [23] tiristorli boshqaruv bilan 0–100 g/s oqimni ta’minlagan, Gitiaray va boshqalar [24] qora murch donlarini qadoqlovchi chiziqli vibratsion ta’minlagichni diskret elementlar usuli (DEM) bilan modellashtirgan, Zhang va hamkorlari [25] esa vibratsion ta’minlash tizimida don massa sarfini yaqin infraqizil usulda o‘lchagan.
Havodagi massa va kesish nuqtasini boshqarish Portsiyali tortishda kesish nuqtasini boshqarish klassik masala bo‘lib, Nagao [26] qop to‘ldiruvchi avtomatik tarozi uchun tortish vaqtini qisqartiruvchi dinamik dasturlash algoritmini taklif qilgan. An va hamkorlari [27] po‘lat eritish pechining tortish jarayonida kontroller parametrlarini ikki darajali ma’lumotlarga asoslangan usulda sikldan-siklga sozlagan. Donli qishloq xo‘jaligi mahsulotlari uchun eng yaqin yangi ish – Wang va boshqalar [28]: ular hajmi o‘zgaruvchan o‘lchov idishlari va iterativ o‘rganish yordamida 600 g loviya uchun 0,2 % gacha xatolikka erishgan. Terneus va boshqalar [29] vintli dozatorda kaskadli PI boshqaruv bilan 100 g da ±5 g aniqlikni qayd etgan.
Vertikal qadoqlash mashinalarini boshqarish Vertikal shakllantirish–to‘ldirish–payvandlash (VFFS) mashinalari bo‘yicha Matthews va hamkorlari [30] plyonka harakati va taranglik modelini tuzgan; Merabtene va boshqalar [31] qog‘oz asosli materiallarni payvandlashning harorat va vaqt oynalarini aniqlagan; Wójkowski va boshqalar [32] dozalash mashinasining servoyuritmali «elektron kulachogi» modelini ishlab chiqqan; Zhang va hamkorlari [33] RBF neyron tarmoq va genetik algoritm yordamida payvandlash rejimini optimallashtirgan (o‘rtacha xato < 5 %). Oziq-ovqat ishlab chiqarishida raqamli egizaklar sharhi [34] da berilgan. Payvandlovchi qatlamlarning erish harorati (LDPE 98–115 °C, LLDPE 118–125 °C, CPP 145–155 °C) [35] jag‘ haroratini qat’iy ushlab turish zarurligini ko‘rsatadi.
Sikldan-siklga boshqaruv va PID sozlash EWMA regulyatorining barqarorlik sharti Ingolfsson va Sachs [36] tomonidan model–obyekt kuchaytirish nomuvofiqligi orqali ifodalangan; Del Castillo va Hurwitz [37] R2R boshqaruv sharhini bergan. So‘nggi ishlarda EWMA vaznlarini chuqur mustahkamlovchi o‘rganish bilan sozlash [38] va EWMA–KNN gibrid regulyatori [39] taklif qilingan. PID sozlashning SIMC qoidalari Skogestad [40] tomonidan ishlab chiqilgan, adaptiv filtrlar nazariyasi [41, 42], sifatni statistik nazorat qilish usullari [43] va ko‘p vaqt masshtabli tizimlar nazariyasi [44] tadqiqotning nazariy asosini tashkil etadi.
1-jadval.
Mosh donining fizik-mexanik xossalari
Xossa | Qiymati | Sharoit | Manba |
|---|---|---|---|
1000 dona massasi, g | 52,3–64,6 | namlik 7,28–17,77 % q.a. | [50] |
1000 dona massasi, g | 28,19 | namlik 8,39 % q.a. | [51] |
O‘lchamlari (uzunlik × eni × qalinligi), mm | (5,15–6,20) × (3,76–4,47) × (3,54–4,22) | 7,28–17,77 % q.a. | [50] |
Sferiklik | 0,795–0,789 | 7,28–17,77 % q.a. | [50] |
To‘kma zichlik, kg/m³ | 821,3 → 745,2; 650–712; 860 → 670 | namlik ortishi bilan | [50, 52, 53] |
Haqiqiy zichlik, kg/m³ | 1230 → 1457 | 7,28–17,77 % q.a. | [50] |
G‘ovaklik, % | 30,4–46,6 | 7,28–17,77 % q.a. | [50] |
Tabiiy qiyalik burchagi, ° | 25,9–29,4; 25,6–30,1 | namlik ortishi bilan | [50, 52] |
Yakuniy (uchish) tezligi, m/s | 4,86–5,29 | 7,28–17,77 % q.a. | [50] |
Statik ishqalanish koeffitsiyenti: zanglamas po‘lat | 0,348–0,382; 0,352–0,395 | namlik ortishi bilan | [50, 52] |
Statik ishqalanish koeffitsiyenti: ruxlangan temir | 0,374–0,417; 0,378–0,435 | namlik ortishi bilan | [50, 52] |
q.a. – quruq asosdagi namlik!
Materiallar va usullar. Bitta kanalli gravimetrik dozator (chiziqli vibratsion ta’minlagich + tortish bunkeri) va vertikal shakllantirish–to‘ldirish–payvandlash mashinasidan iborat 1 kg lik qadoqlash liniyasi. Bunday liniyalar 10–5000 g oralig‘ida ±0,2–5 g aniqlik va 10–40 dona/min unumdorlik bilan ishlab chiqariladi [47, 48].
Tortish qurilmasining aniqlik sinfi OIML R 61 bo‘yicha belgilanadi: X(1) sinfi uchun 500–1000 g li dozaning o‘rtacha qiymatdan chetlanishi dastlabki qiyoslashda 12 g dan oshmasligi kerak, X(x) sinfida bu chegara x ga proporsional [49].
Model parametrlarini aniqlashda foydalanilgan mosh donining fizik-mexanik xossalari 1-jadvalda keltirilgan.
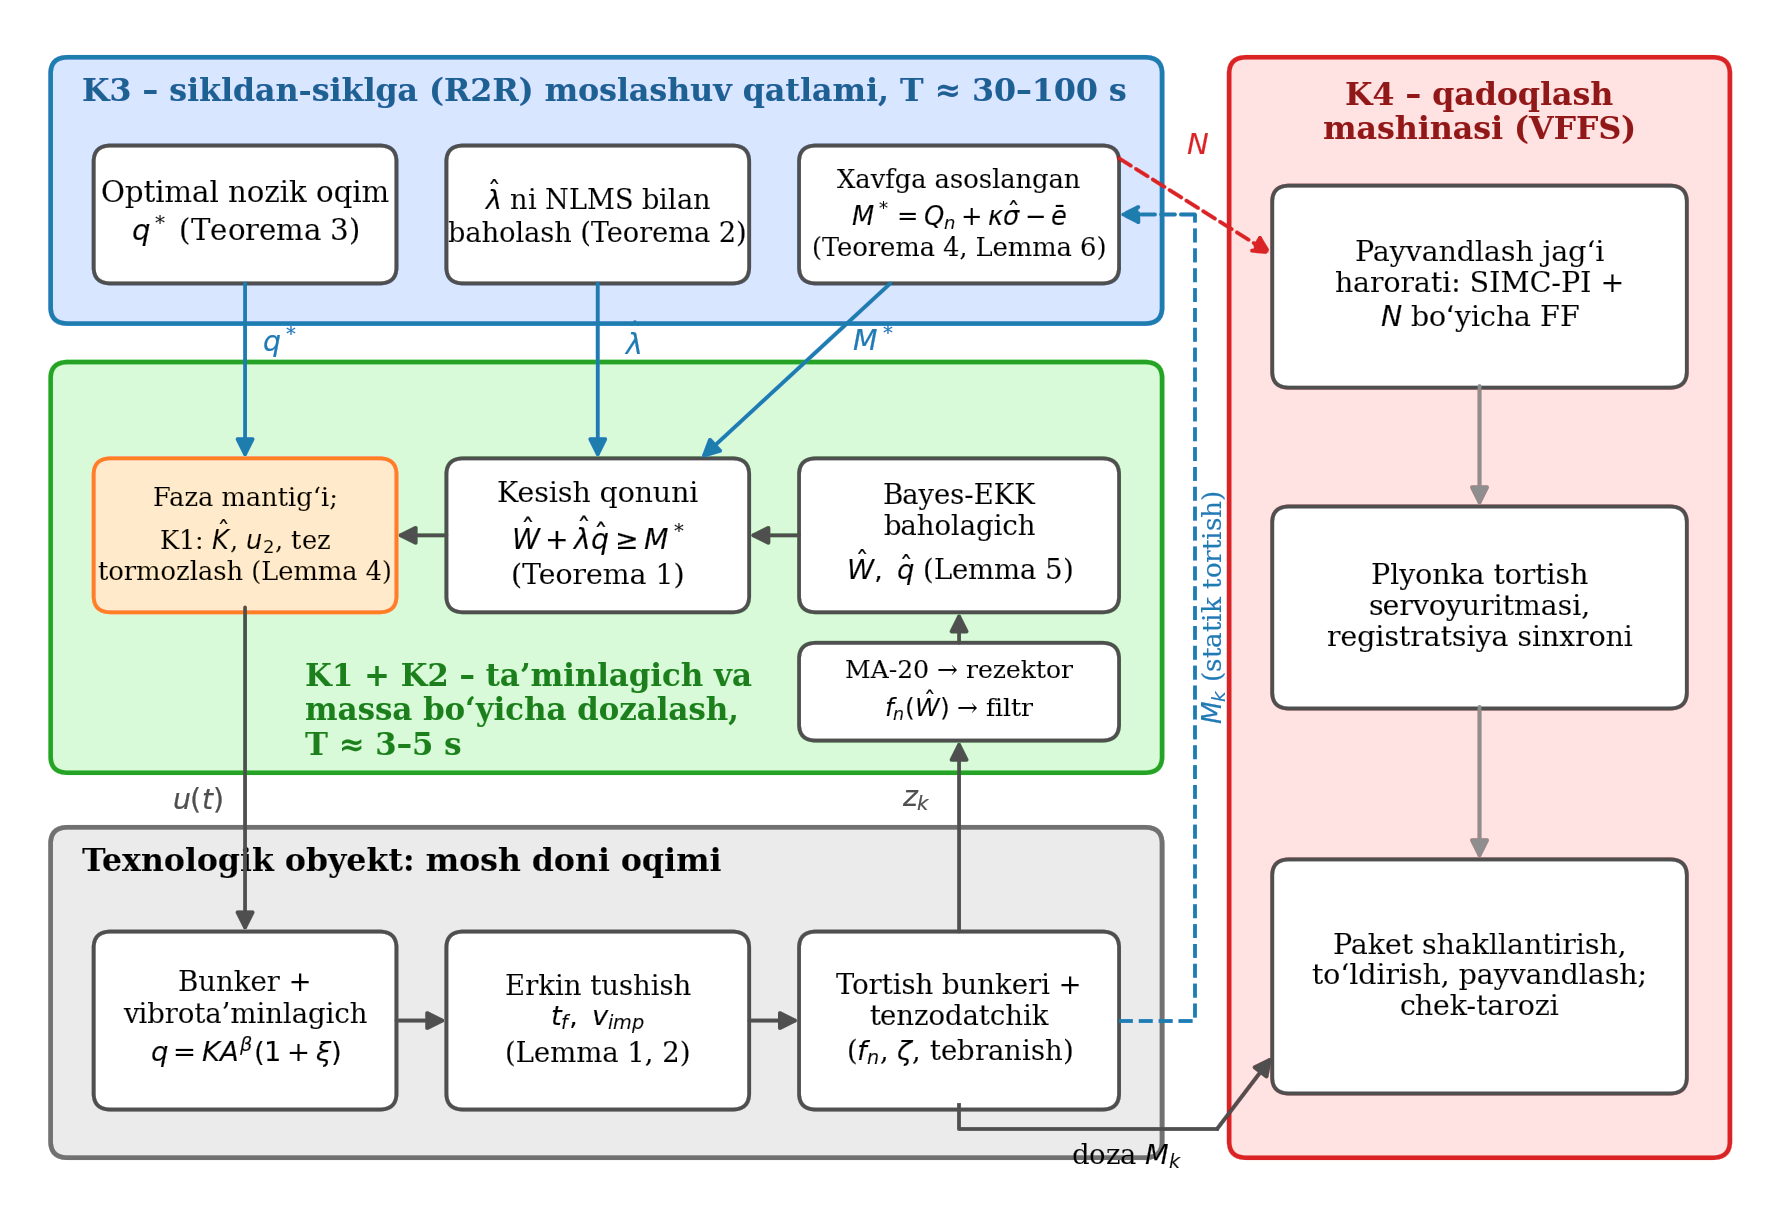
1-rasm. Mosh donini dozalab qadoqlashning ko‘p konturli adaptiv boshqaruv tizimi (AKKB) tuzilmasi: uzluksiz strelkalar – signal oqimi, ko‘k uzuq strelkalar – sikldan-siklga qayta aloqa, qizil uzuq strelka – dozalash unumdorligi  bo‘yicha K4 konturiga oldinga uzatish.
Ko‘p konturli boshqaruv tizimining arxitekturasi Taklif etilgan AKKB tuzilmasi 1-rasmda ko‘rsatilgan. U to‘rtta konturdan iborat. K1 – vibratsion ta’minlagich konturi: dag‘al fazada ta’minlagich kuchaytirish koeffitsiyenti  ni baholaydi, nozik faza amplitudasini rejalashtiradi va tezkor tormozlashni amalga oshiradi. K2 – massa bo‘yicha dozalash konturi: dag‘al va nozik fazalarni almashtiradi, signalga ishlov beradi va adaptiv qonun bo‘yicha kesish momentini aniqlaydi. K3 – sikldan-siklga moslashuv qatlami: kechikish parametri
 ni, optimal nozik oqim
 ni va xavfga asoslangan maqsadli massa
 ni yangilaydi. K4 – qadoqlash mashinasi konturlari: payvandlash jag‘i harorati, plyonka tortish va paketni shakllantirish.
Konturlar bir-biridan vaqt masshtabi bo‘yicha ajratilgan. Ta’minlagich doimiysi  0,05 s, dozalash sikli
 3–5 s, R2R qatlamining xarakterli vaqti
 30–50 s, jag‘ issiqlik doimiysi
 150 s. Shunday qilib,
|
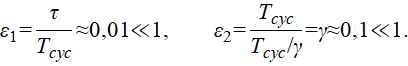
Bu singulyar g‘alayonlar nazariyasi [44] ruhida konturlarni ketma-ket, ichkisidan tashqisiga qarab loyihalash va tahlil qilishga imkon beradi: tashqi kontur uchun ichki kontur kvazistatsionar, ichki kontur uchun esa tashqi kontur parametrlari o‘zgarmas deb qaraladi.
Jarayonning matematik modeli. Ta’minlagich. Elektromagnit vibratsion ta’minlagich tebranish amplitudasi  ni boshqaruv buyrug‘i
 ga transport kechikishi
 va inertsiya doimiysi
 bilan bog‘laydi. Ta’minlagich chiqishidagi massa sarfi (oqim)
 amplitudaga darajali bog‘langan va sekin o‘zgaruvchan kuchaytirish koeffitsiyenti
 (bunker sathi, namlik, partiyaga bog‘liq) hamda rangli pulsatsiya
 ga ega:
| |
|
|
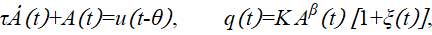
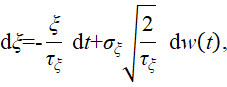
bu yerda  – Viner jarayoni,
 va
 – pulsatsiyaning nisbiy o‘rtacha kvadratik chetlanishi va korrelyatsiya vaqti.
Donlarning diskret oqimi. Ta’minlagichdan  oraliqda chiqqan massa murakkab Puasson jarayoni sifatida ifodalanadi:
|
|
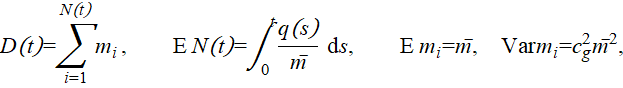
bu yerda  – donning o‘rtacha massasi,
 – uning variatsiya koeffitsiyenti.
Havo qarshiligi bilan erkin tushish. Don ta’minlagich chetidan  vertikal tezlik bilan uziladi va
 balandlikdan kvadratik qarshilik bilan tushadi (
 – yakuniy tezlik):
|
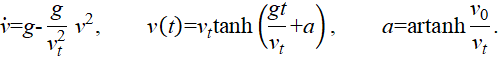
Tushish yo‘li 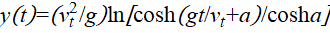 ni
 ga tenglab, tushish vaqti va urilish tezligi aniqlanadi:
|
|
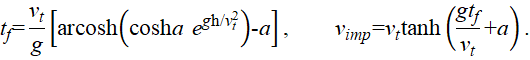
Bunker va tenzodatchik. Bunkerdagi massa 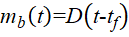 , donlar urilishidan hosil bo‘lgan kuch esa
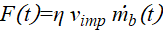 (
 – qaytish hisobga olingan zarba koeffitsiyenti). Massasi
 bo‘lgan bo‘sh bunker va tenzodatchik
 xususiy chastotali,
 so‘nish koeffitsiyentli tebranma tizim hosil qiladi. Gramm ekvivalentidagi deformatsiya
 uchun:
|
|
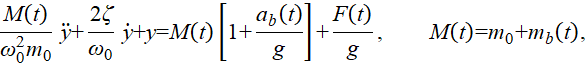
bu yerda  – asosning tebranish tezlanishi (ta’minlagichning 50 Hz tebranishi va qadoqlash mashinasi mexanizmlarining past chastotali harmonikasi). Tizimning xususiy chastotasi massa ortishi bilan kamayadi:
|
|
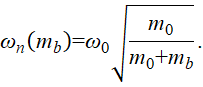
Analog-raqamli o‘zgartirgich  = 1 ms davr bilan o‘lchaydi:
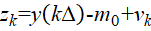 ,
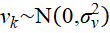 .
Natijalar. Dozalash siklining dinamikasi 2-rasmda S5 strategiyasining bitta sikli ko‘rsatilgan. Dag‘al fazada signal birinchi donlar bunkerga tushguncha ( ) nolga yaqin bo‘ladi. Shundan so‘ng urilish kuchi hisobiga u sakrab
 egri chizig‘iga chiqadi va Lemma 1 ga muvofiq uni kuzatib boradi. Bunda bunkerdagi haqiqiy massa
 taxminan
 ≈ 170 g ga orqada qoladi.
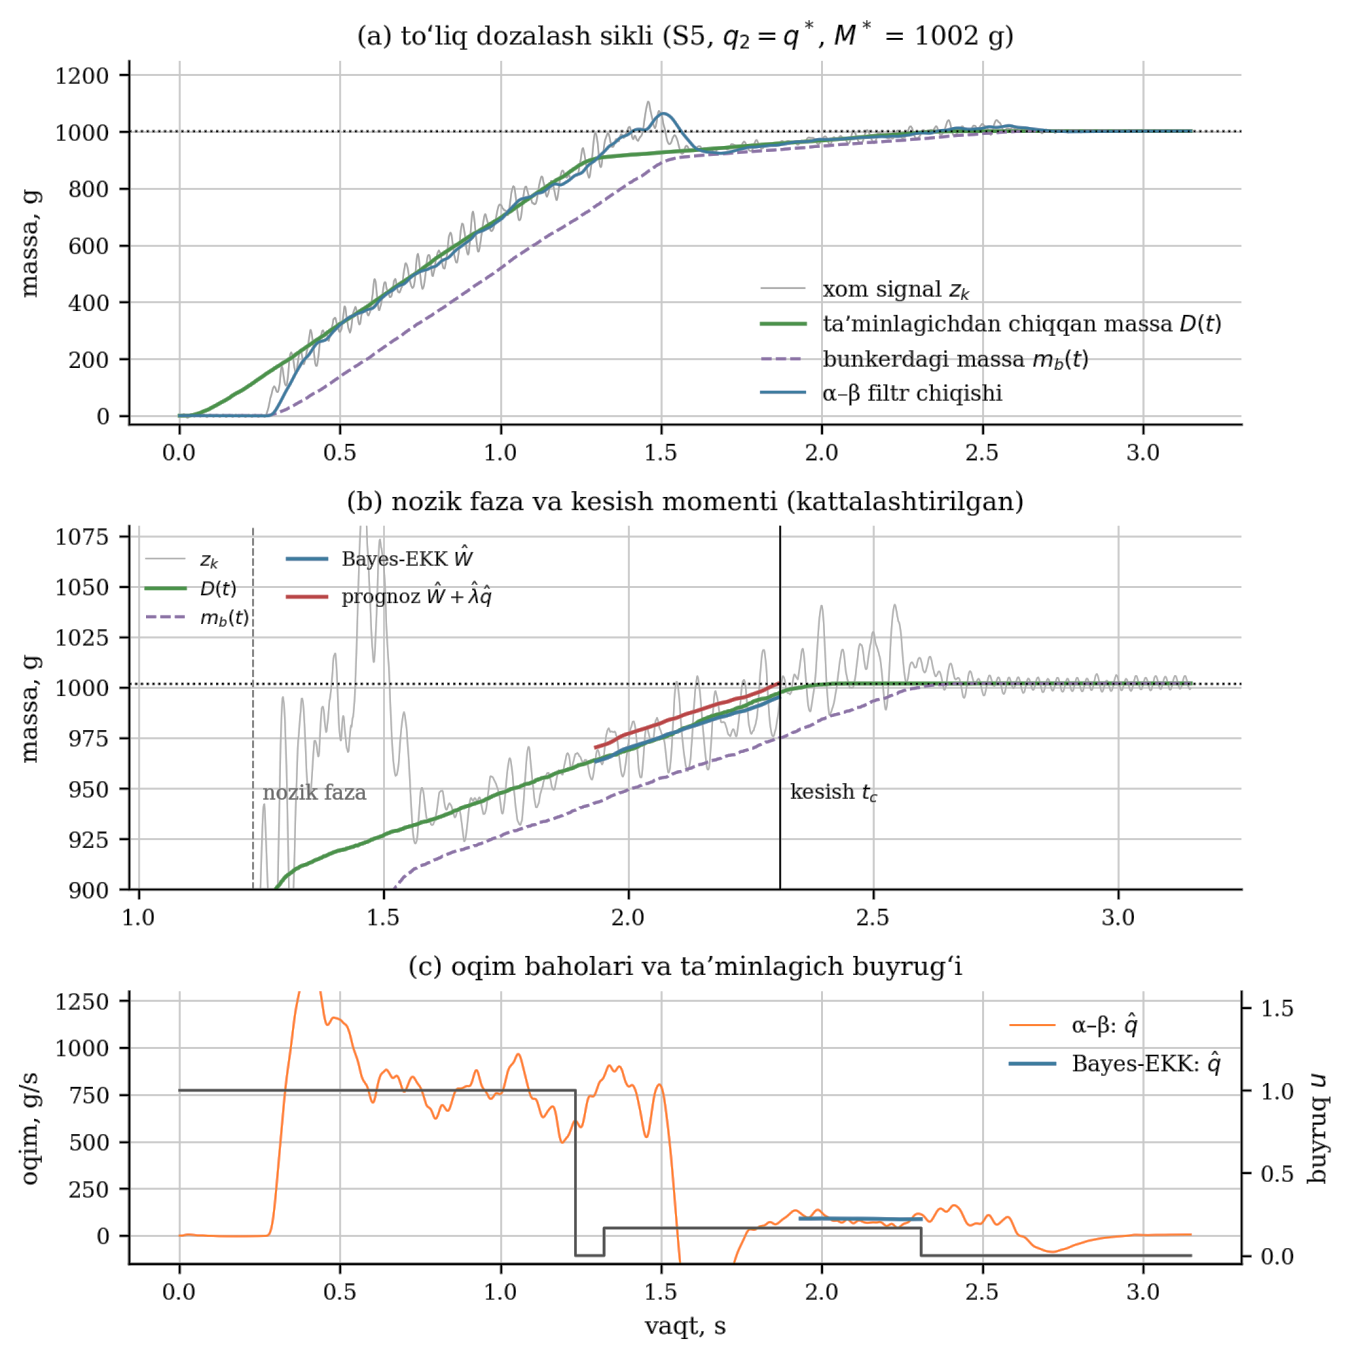
2-rasm. S5 strategiyasidagi bitta dozalash sikli: (a) to‘liq sikl; (b) nozik faza va kesish momenti; (c)  –
 filtri va Bayes baholagichining oqim baholari hamda ta’minlagich buyrug‘i (o‘ng o‘q).
Nozik fazaga o‘tish  = 1,23 s da sodir bo‘ladi. Shundan keyin ta’minlagich Lemma 4 bo‘yicha 0,089 s tormozlanadi, xom signal esa bashorat qilganidek
 dan 183 g gacha yuqoriga chetlashadi. Aynan shu o‘tish jarayoni sababli kesish qarori
 dan oldin qabul qilinmaydi. Bayes baholagichi ishga tushgach, bashorat qilingan yakuniy massa
 silliq ortib boradi va
 = 2,31 s da
 ga yetadi. Paketdagi yakuniy massa 1 002,1 g ni tashkil etdi (
 = 1002 g).
Xulosa. Gravimetrik dozalashda aniqlikning fundamental chegarasi mavjud. Kesish paytida havoda bo‘lgan va kesishdan keyin chiqadigan donlarning soni tasodifiy. Bu tasodifiylik hech qanday o‘lchash yoki algoritm bilan bartaraf etilmaydi. Mosh doni uchun  = 0,0171 g²·s/g bo‘lib,
 = 40 g/s da bu chegara 0,83 g ni,
 da 1,24 g ni tashkil etadi. S3 va S4 strategiyalarining erishgan aniqligi bu chegaradan atigi 1,3 marta yuqori. Demak, algoritmik yaxshilash imkoniyatlari deyarli tugagan va aniqlikni yanada oshirish uchun konstruktiv yechimlar kerak: tushish balandligini kamaytirish (
 ni qisqartiradi), ta’minlagichni tezroq to‘xtatish (masalan, qo‘shimcha to‘siq bilan,
 ni kamaytiradi) yoki oxirgi fazada juda kichik oqimga o‘tish. Kombinatsion tarozilarda
 ta bunker yig‘indisi dispersiyani qo‘shadi, ammo optimal kombinatsiya tanlash uni kamaytiradi [8, 12]. Shu sababli taklif etilgan kesish qonunini har bir kallakda qo‘llash kombinatsion tarozining aniqligini ham oshiradi.
Ikkinchi muhim xulosa – o‘zgarmas preaktning cheklanganligi va sanoat avto-korreksiyasi dispersiyani oshirishi. Sanoat kontrollerlarida «oxirgi  sikl bo‘yicha o‘rtacha» qoidasi sistematik siljishni yo‘qotadi, lekin tasodifiy xatolarni ham keyingi sikllarga uzatadi. Taklif etilgan yondashuv esa xatoni fizik ma’noli regressorga (
 ) proyeksiyalaydi va kichik
 bilan moslashadi. Natijada siljish va dispersiya birgalikda kamayadi. Bu xulosa R2R boshqaruvi nazariyasidagi natijalar bilan muvofiq [36, 37].
Uchinchi xulosa – nozik oqimni tanlash texnologik emas, balki iqtisodiy masala.  ning monotonligi optimumni oddiy bisektsiya bilan topish va narxlar o‘zgarganda uni avtomatik qayta hisoblash imkonini beradi.
Adabiyotlar
1. O‘zbekiston Respublikasi Prezidenti huzuridagi Statistika agentligi. (2022). O‘zbekiston 8 oyda 23 ta davlatga mosh eksport qilgan. https://www.stat.uz/en/press-center/news-of-committee/28528-o-zbekiston-8-oyda-23-ta-davlatga-mosh-eksport-qilgan-3
2. Kursiv Uzbekistan. (2025, January 5). Uzbekistan exports 106,600 tonnes of mung beans. https://uz.kursiv.media/en/2025-01-05/uzbekistan-exports-106600-tonnes-of-mung-beans/
3. UPL.uz. (2025). O‘zbekiston 2025-yilning birinchi yarmida mosh eksporti [Mung bean exports of Uzbekistan in H1 2025]. https://upl.uz/economy/54591-news.html
4. USDA Foreign Agricultural Service. (2025). China: 2025 Pulses Report (GAIN Report No. CH2025-0039). Beijing: USDA FAS.
5. OIML. (2016). OIML R 87: Quantity of product in prepackages (Edition 2016 (E)). Paris: International Organization of Legal Metrology. https://www.oiml.org/en/files/pdf_r/r087-e16.pdf
6. Keraita, J. N., & Kim, K.-H. (2007). A weighing algorithm for multihead weighers. International Journal of Precision Engineering and Manufacturing, 8(1), 21–26.
7. Karuno, Y., Nagamochi, H., & Wang, X. (2010). Optimization problems and algorithms in double-layered food packing systems. Journal of Advanced Mechanical Design, Systems, and Manufacturing, 4(3), 605–615. https://doi.org/10.1299/jamdsm.4.605
8. Del Castillo, E., Beretta, A., & Semeraro, Q. (2017). Optimal setup of a multihead weighing machine. European Journal of Operational Research, 259(1), 384–393. https://doi.org/10.1016/j.ejor.2016.10.017
9. García-Jiménez, R., García-Díaz, J. C., & Pulido-Rojano, A. D. (2023). Bicriteria food packaging process optimization in double-layered upright and diagonal multihead weighers. Journal of Computational and Applied Mathematics, 428, 115168. https://doi.org/10.1016/j.cam.2023.115168
10. García-Jiménez, R., García-Díaz, J. C., Pulido-Rojano, A. D., & Camacho-Vallejo, J.-F. (2024). Packaging process optimization for multihead weighing machines with vertical and diagonal double-layered systems: A bi-level approach. Expert Systems with Applications, 240, 122591. https://doi.org/10.1016/j.eswa.2023.122591
11. Pulido-Rojano, A. D., García-Jiménez, R., Madrid-Alvarez, H. M., & Yañez-Valenzuela, L. (2025). Optimization algorithm for indivisible products to improve the packaging process in multi-head batch weighers. Journal of Industrial and Production Engineering. https://doi.org/10.1080/21681015.2025.2600339
12. Barreiro, J. J., González, C., & Salicrú, M. (1998). Optimization of multiweighing packing proceedings. TOP, 6(1), 37–44. https://doi.org/10.1007/BF02564797
13. García-Díaz, J. C., & Pulido-Rojano, A. (2017). Monitoring and control of the multihead weighing process through a modified control chart. DYNA, 84(200), 135–142. https://doi.org/10.15446/dyna.v84n200.58518
14. Niedźwiecki, M., Meller, M., & Pietrzak, P. (2016). System identification based approach to dynamic weighing revisited. Mechanical Systems and Signal Processing, 80, 582–599. https://doi.org/10.1016/j.ymssp.2016.04.007
15. Richiedei, D. (2022). Adaptive shaper-based filters for fast dynamic filtering of load cell measurements. Mechanical Systems and Signal Processing, 167, 108541. https://doi.org/10.1016/j.ymssp.2021.108541
16. Liu, T., Teng, Z., Long, B., et al. (2025). A novel dynamic weighing method for checkweighers based on IWOA-SWFTD-SSI. IEEE Sensors Journal (IEEE Xplore document 11004487).
17. Wang, Y., Yang, C., Luo, Q., Yin, L., & Gui, W. (2026). Micro mass online weighing system of sterile preparation on high-speed filling production line. Measurement, 261, 119955. https://doi.org/10.1016/j.measurement.2025.119955
18. Engisch, W. E., & Muzzio, F. J. (2015). Feedrate deviations caused by hopper refill of loss-in-weight feeders. Powder Technology, 283, 389–400. https://doi.org/10.1016/j.powtec.2015.06.001
19. Bekaert, B., Van Snick, B., Pandelaere, K., Dhondt, J., Di Pretoro, G., De Beer, T., Vervaet, C., & Vanhoorne, V. (2022). In-depth analysis of the long-term processability of materials during continuous feeding. International Journal of Pharmaceutics, 614, 121454. https://doi.org/10.1016/j.ijpharm.2022.121454
20. De Souter, L., Waeytens, R., Van Hauwermeiren, D., Grymonpré, W., Bekaert, B., Nopens, I., & De Beer, T. (2023). Elucidation of the powder flow pattern in a twin-screw LIW-feeder for various refill regimes. International Journal of Pharmaceutics, 631, 122534. https://doi.org/10.1016/j.ijpharm.2022.122534
21. Li, T., Scicolone, J. V., Sanchez, E., & Muzzio, F. J. (2020). Identifying a loss-in-weight feeder design space based on performance and material properties. Journal of Pharmaceutical Innovation, 15(3), 482–495. https://doi.org/10.1007/s12247-019-09394-4
22. Blackshields, C. A., & Crean, A. M. (2018). Continuous powder feeding for pharmaceutical solid dosage form manufacture: A short review. Pharmaceutical Development and Technology, 23(6), 554–560. https://doi.org/10.1080/10837450.2017.1339197
23. Kavaliauskas, Ž., & Šajev, I. (2024). Control of vibratory feeder device mechanical frequency using the modification of the sinusoidal supply voltage signal. Journal of Low Power Electronics and Applications, 14(1), 15. https://doi.org/10.3390/jlpea14010015
24. Gitiaray, M., Taghvaei, S., & Hashemnia, K. (2023). DEM study of the design parameters of a linear vibratory feeder in packaging black pepper seeds. Granular Matter, 25(2), 39. https://doi.org/10.1007/s10035-023-01325-y
25. Zhang, Y., Zhao, Z., Li, X., Xue, Z., Jin, M., & Deng, B. (2024). Near-infrared-based measurement method of mass flow rate in grain vibration feeding system. Agriculture, 14(9), 1476. https://doi.org/10.3390/agriculture14091476
26. Nagao, T. (1986). Feeding control of automatic bagging scale. In H. Wieringa (Ed.), Mechanical Problems in Measuring Force and Mass (pp. 75–84). Dordrecht: Springer. https://doi.org/10.1007/978-94-009-4414-5_9
27. An, J. Q., Huang, Y. B., Wu, M., & She, J. H. (2020). Two-level data-based adjustment of controller parameters for weighing process of ladle furnace. IEEE Transactions on Industrial Informatics, 16(12), 7658–7670.
28. Wang, J., et al. (2025). Discontinuous totalizing automatic quantitative feeding technology for granular agricultural products. Transactions of the Chinese Society of Agricultural Engineering, 41(1), 98–106. https://doi.org/10.11975/j.issn.1002-6819.202408117
29. Terneus, J. D., Moya, V., Abedrabbo, F., Vásconez, J. P., & Moya, M. (2025). Automated precision in food packaging: A cost-effective solution for emerging companies. In Communications in Computer and Information Science (Vol. 2346, pp. 405–420). Cham: Springer. https://doi.org/10.1007/978-3-031-83210-9_30
30. Matthews, J., Hicks, B. J., Mullineux, G., Goodwin, J., & Burke, A. (2011). Modelling the material flow and web tension in the vertical form–fill–seal packaging process. Packaging Technology and Science, 24(8), 435–450. https://doi.org/10.1002/pts.949
31. Merabtene, M., Tanninen, P., Varis, J., & Leminen, V. (2022). Heat sealing evaluation and runnability issues of flexible paper materials in a vertical form fill seal packaging machine. BioResources, 17(1), 223–242. https://doi.org/10.15376/biores.17.1.223-242
32. Wójkowski, K., Talaśka, K., & Wilczyński, D. (2024). Mathematical model of the electronic cam in terms of application in a dosing machine. Processes, 12(9), 1909. https://doi.org/10.3390/pr12091909
33. Zhang, H., Hu, D., He, Y., Jin, L., Zhang, Y., Tu, J., & Li, Y. (2025). Optimization method of heat-sealing process for pillow packaging machine. Processes, 13(11), 3602. https://doi.org/10.3390/pr13113602
34. Koulouris, A., Misailidis, N., & Petrides, D. (2021). Applications of process and digital twin models for production simulation and scheduling in the manufacturing of food ingredients and products. Food and Bioproducts Processing, 126, 317–333. https://doi.org/10.1016/j.fbp.2021.01.016
35. Morris, B. A. (2017). The Science and Technology of Flexible Packaging: Multilayer Films from Resin and Process to End Use. Oxford: William Andrew (Elsevier).
36. Ingolfsson, A., & Sachs, E. (1993). Stability and sensitivity of an EWMA controller. Journal of Quality Technology, 25(4), 271–287. https://doi.org/10.1080/00224065.1993.11979473
37. Del Castillo, E., & Hurwitz, A. M. (1997). Run-to-run process control: Literature review and extensions. Journal of Quality Technology, 29(2), 184–196. https://doi.org/10.1080/00224065.1997.11979749
38. Ma, Z., & Pan, T. (2024). DRL-dEWMA: A composite framework for run-to-run control in the semiconductor manufacturing process. Neural Computing and Applications, 36(3), 1429–1447. https://doi.org/10.1007/s00521-023-09112-9
39. Hsu, M.-C., & Chang, Y.-J. (2026). A data-driven EWMA-KNN run-to-run controller for drift-dominant processes with application to chemical mechanical planarization. Processes, 14(17), 2714. https://doi.org/10.3390/pr14172714
40. Skogestad, S. (2003). Simple analytic rules for model reduction and PID controller tuning. Journal of Process Control, 13(4), 291–309. https://doi.org/10.1016/S0959-1524(02)00062-8
41. Haykin, S. (2002). Adaptive Filter Theory (4th ed.). Upper Saddle River, NJ: Prentice Hall.
42. Goodwin, G. C., & Sin, K. S. (1984). Adaptive Filtering, Prediction and Control. Englewood Cliffs, NJ: Prentice-Hall.
43. Montgomery, D. C. (2020). Introduction to Statistical Quality Control (8th ed.). Hoboken, NJ: Wiley.
44. Kokotović, P., Khalil, H. K., & O’Reilly, J. (1999). Singular Perturbation Methods in Control: Analysis and Design. Philadelphia: SIAM. https://doi.org/10.1137/1.9781611971118
45. Matyakubova, P. M., Ismatullaev, P. R., Avezova, N. I., & Makhmudzhonov, M. M. (2023). Block diagram of APCS of installations for wet-heat processing of grain products. Journal of Engineering Physics and Thermophysics, 96(6), 1652–1657. https://doi.org/10.1007/s10891-023-02835-5
46. Rasulov, A., Abduraxmanov, A., Igamberdiev, D., & Idrisov, K. (2023). Primary cleaning machine for small and medium-sized mung bean grains for farms and peasant farms. BIO Web of Conferences, 78, 06006. https://doi.org/10.1051/bioconf/20237806006
47. Zon Packing Machinery. (2025). Automatic single head / 2 / 4 head linear weigher packing machine for grain and beans [Texnik tavsif]. https://www.zon-pack.com/automatic-single-head-2-4-head-linear-weigher-packing-machine-for-grainbeans-product/
48. Kenwei. (2025). JW-AX2 2-heads high speed linear weigher [Texnik tavsif]. https://www.kenweigh.com/2-heads-high-speed-linear-weigher.html
49. OIML. (2004). OIML R 61-1: Automatic gravimetric filling instruments. Part 1: Metrological and technical requirements – Tests. Paris: International Organization of Legal Metrology. https://www.oiml.org/en/files/pdf_r/r061-1-e04.pdf
Comments